突然想写一个关于集成偏振控制器的文章,也帮助自己理清一点思路,整理下问题。
——————————————————分割线——————————————————
本文目录
1 基本原理
1.1 什么是PIC
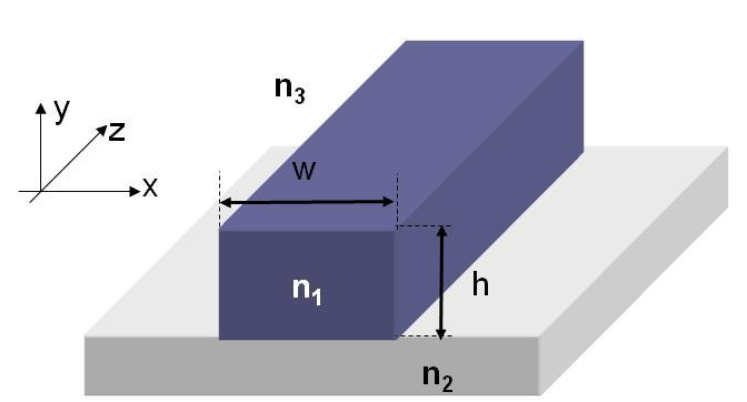
PIC(Photonic Integrated Circuits)是应用集成芯片工艺,用于光产生、传输、调控、探测的芯片。其最基本的结构就是通过矩形波导来约束光场,波导的结构与光场模式有关,使得光信号能在集成芯片尺度传输。也因此,PIC的结构与工艺尺度受到所要约束的光场模式的限制,一般波导宽高都在百nm尺度。
1.2 集成偏振控制器
1.2.1 Phase shifter
调相器是光芯片中的核心器件,大多数是通过某种效应去改变材料折射率,进而改变在此材料中的延时,来控制光场的相位。在此简单的介绍下常用的热光调制与电光调制。当然也有很多适配不同场景的不同调制方式,例如微环、液晶、MEMS等。
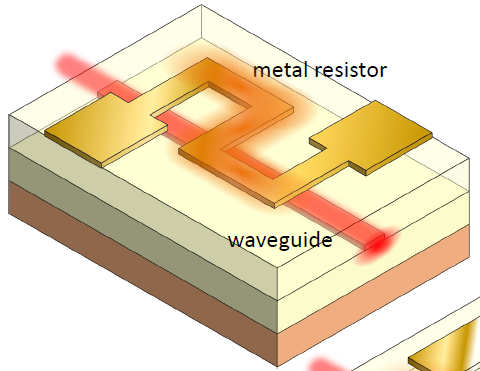
热光调制即通过电极对光波导进行加热,通过温度影响光波导材料的折射率,进而调整输入光场的相位,即构建了电流到光场相位的变化结构。优点很明显,结构简单,但由于是通过热效应调控光场,速度一般不会很快,基本在us量级,且功耗一般较大。
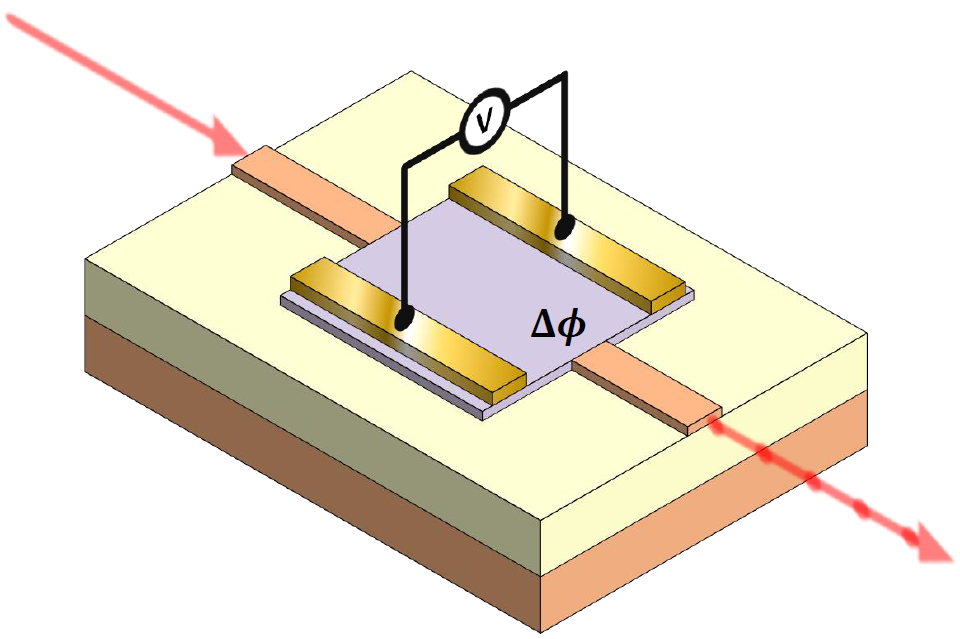
电光调制一般对于不同材料原理不同。例如硅基平台,晶体硅本身是中心对称材料,缺乏明显的Pockels效应,通常都是用PN结有源区的载流子的电效应来调控光场,通过外加电压改变载流子浓度,进而改变折射率与吸收系数,最终实现对光场相位的调控。相较于硅基热调,电调的方式从热效应转移到了载流子运动,因此调制带宽上要高得多。其问题在于外加电场对光场的相位与振幅调控并不是解耦的,外加电场调控相位的同时会引入一定的载流子吸收,影响光场振幅。
除了硅基平台,现在常用的电光调制材料还包括薄膜铌酸锂和薄膜钽酸锂等非中心对称晶体材料。其可以直接利用Pockels效应,外加电场会使材料折射率近似线性变化,进而改变光场的相位。其响应的过程是由电场决定,因此相比于热效应和载流子运动有着更高的调制带宽,在薄膜铌酸锂平台上已经有多项工作实现了超过100GHz的电光调制带宽。
但薄膜铌酸锂材料存在静电漂移的问题,在外加电场作用下,材料内部、包层或电极界面处的电荷会发生缓慢迁移,从而形成额外的内建电场。这一内建电场会对原本施加在波导上的调制电场产生屏蔽或叠加作用,使得相同外加电压对应的相位响应随时间发生变化。不严谨的类比一下,就类似于给器件加上了一个隔直电容。
对于偏振控制领域,显然是希望器件能够对缓慢偏振漂移与快速偏振抖动一致响应。因此对于本文的目标,不加特殊处理的薄膜铌酸锂并不是很适合偏振控制。因此就要引入薄膜钽酸锂,它与前者相似,具有高调制带宽的同时几乎没有静电漂移问题。
1.2.2 MZI
光场有很多的维度是可以单独调控的,从光纤中传输的维度来看,可以简单写成:
E(x,y,z,t)=F(x,y)A(t)e^{j(\beta z-\omega_0t)}其中F(x,y)是光场横向分布,A(t)e^{j(\beta z-\omega_0t)}为振幅与频率相位项。上文的调相器可以调整对光场的附加相位,经过理想调相器后,光场可以写成:
E_{\mathrm{out}}(x,y,z,t)=F(x,y)A(t)e^{j(\beta z-\omega_0t)}e^{j\Delta\phi}现在我们有了一个可调控的维度,通常来说除了相位,还会涉及到对振幅调控,MZI正是实现此调控的典型结构。
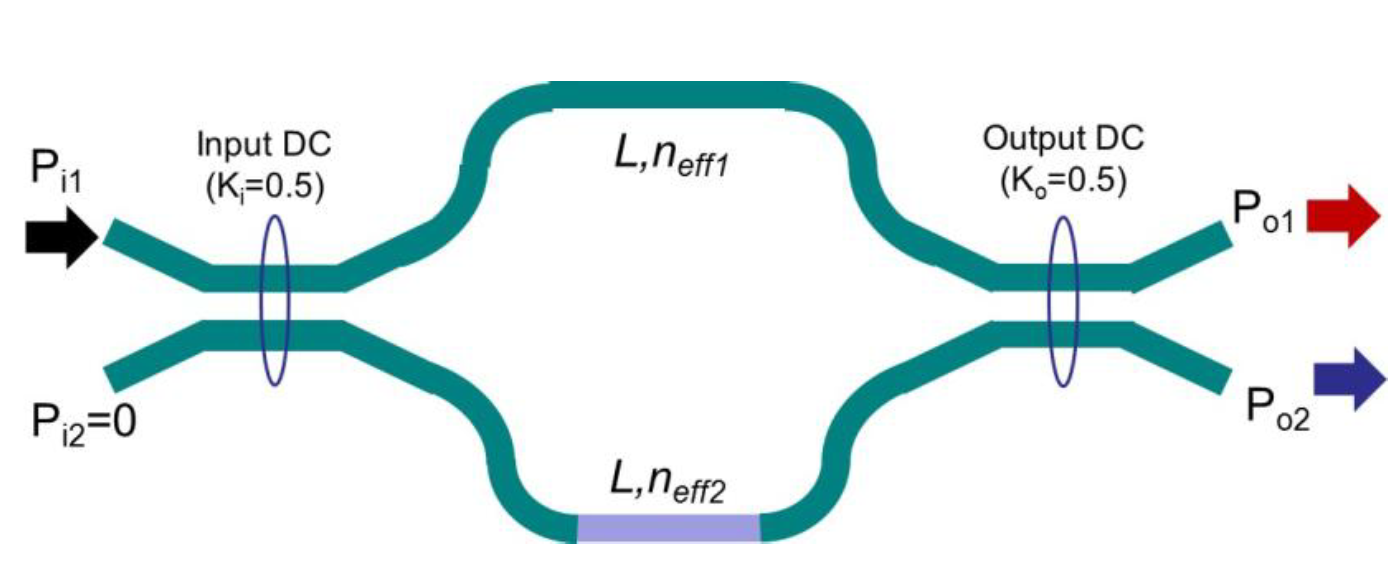
通常的MZI由3dB耦合器与调相器组成,在这里我用Jones矢量形式简单推导下:
首先对于每个器件,3dB耦合器的Jones矩阵是:
\mathbf{C}_{3\mathrm{dB}}=
\frac{1}{\sqrt{2}}
\begin{bmatrix}
1 & j \\j & 1
\end{bmatrix}
对于中间的调相器与走线,可表示为:
\mathbf{P}=
\begin{bmatrix}
e^{j\phi_1} & 0 \\
0 & e^{j\phi_2}
\end{bmatrix}
假设仅从单端口输入,输入光依次经过耦合器、调相器、耦合器至输出:
\begin{bmatrix}E_{out1} \\E_{out2}\end{bmatrix}=
\frac{1}{2}
\begin{bmatrix}1 & j \\j & 1\end{bmatrix}
\begin{bmatrix}e^{j\phi_1} & 0 \\0 & e^{j\phi_2}\end{bmatrix}
\begin{bmatrix}1 & j \\j & 1\end{bmatrix}
\begin{bmatrix}E_{in} \\0\end{bmatrix}
即输出光场为:
\begin{bmatrix}
E_{o1} \\E_{o2}
\end{bmatrix}=
jE_{in} e^{j\frac{\phi_1+\phi_2}{2}}
\begin{bmatrix}
\sin\left(\frac{\Delta\phi}{2}\right) \\
\cos\left(\frac{\Delta\phi}{2}\right)
\end{bmatrix}如果使用差分驱动,即\phi_1+\phi_2为定值,不影响系统。这样我们就可以构建外加电场到光振幅的调控。至此我们已经可以单独调控光场的相位和振幅了,但偏振是独立于光振幅与相位单独维度,为了完成调控偏振的目标,因此我们还需要引入一个偏振相关器件。
1.2.3 PSR
PSR全称为Polarization Splitter and Rotator,即偏振分束旋转器。前者可以简单地理解为检偏器,其功能就是将输入的未知偏振态分离成固定的两个正交偏振态输出,即获得两个偏振相关的正交探测维度。
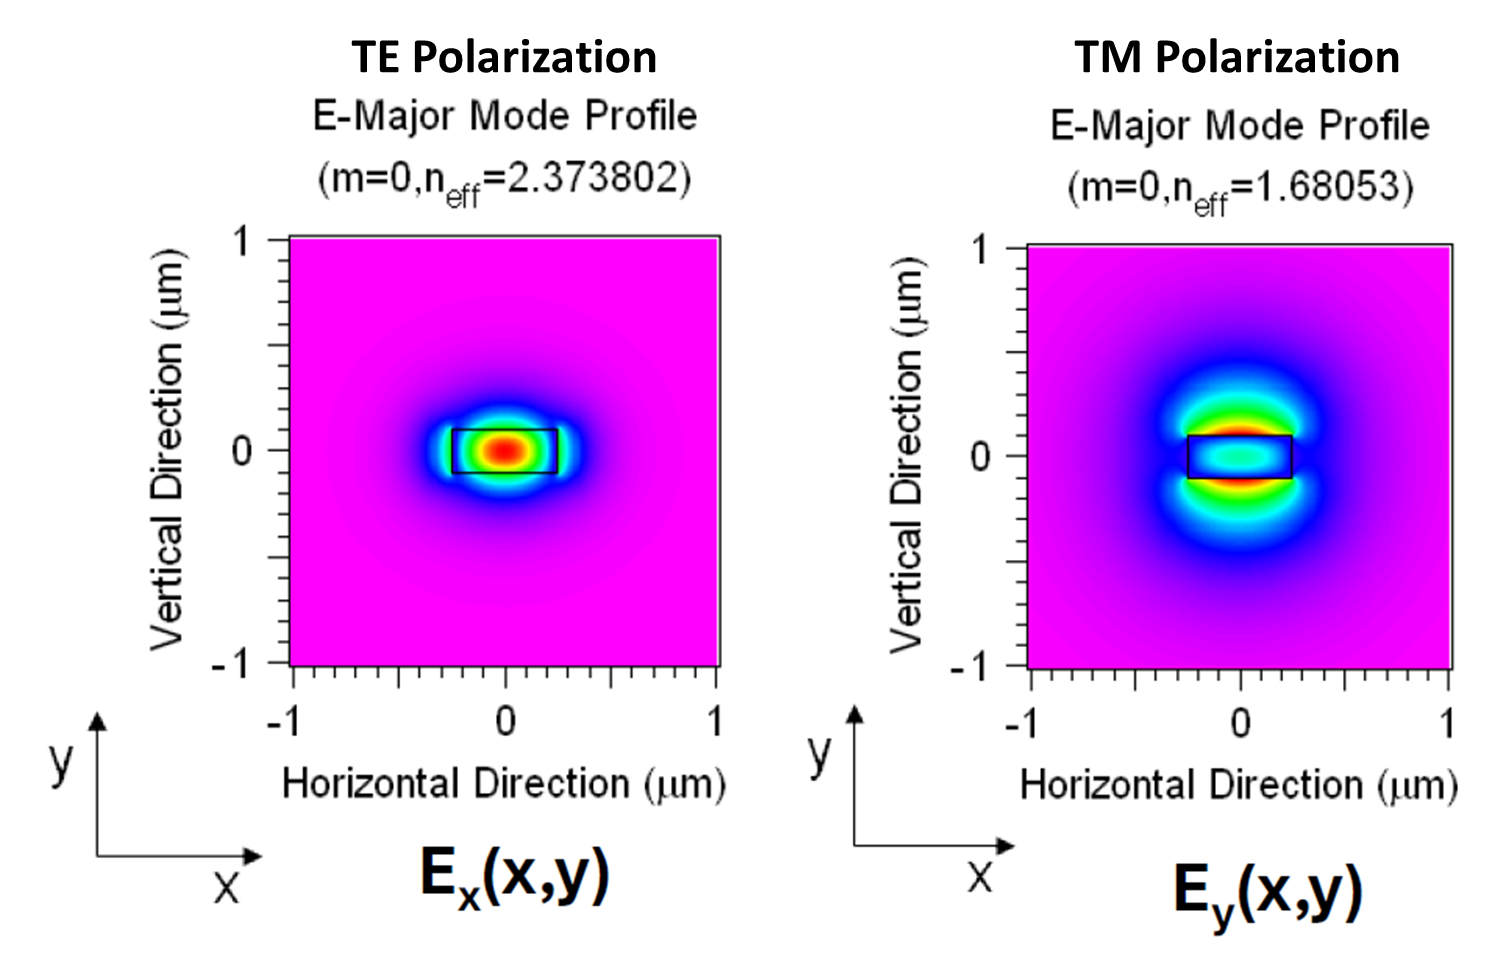
Rotator则为另一个问题,片上波导通常并不像光纤那样具有近似圆对称的横截面,通常的集成芯片并非宽高对称的,一般来说高度要比宽度小。单模光纤中基膜实际上是两个简并的模式,TE0与TM0模,当光从光纤耦合进入芯片后,输入偏振态会被投影到片上波导所支持的TE和TM模式上。对于非中心对称的集成波导而言,这两个模式不再等价,其横向模场分布也不同,难以用同一套结构进行处理。因此需要旋转器,一般是将TM模式旋转为TE模式。
1.3 如何控制偏振-Jones矢量推导
至此,我们已经集齐了控制偏振态的所有组件。集成偏振控制的思路实际上并不复杂,任意偏振态本质上可以看作两个正交的偏振态的线性组合,因此只需要将输入偏振态拆分成一组正交基,再对这组正交基重新进行线性组合即可完成偏振控制。芯片具体结构上,输入的双偏振光通过边缘耦合器耦合至片上,通过PSR拆分成两个正交的偏振态,再通过多级MZI结构重新分配两臂的光功率与相位,即可完成偏振控制。因此,理论上两级MZI结构即可覆盖全偏振态的调控。
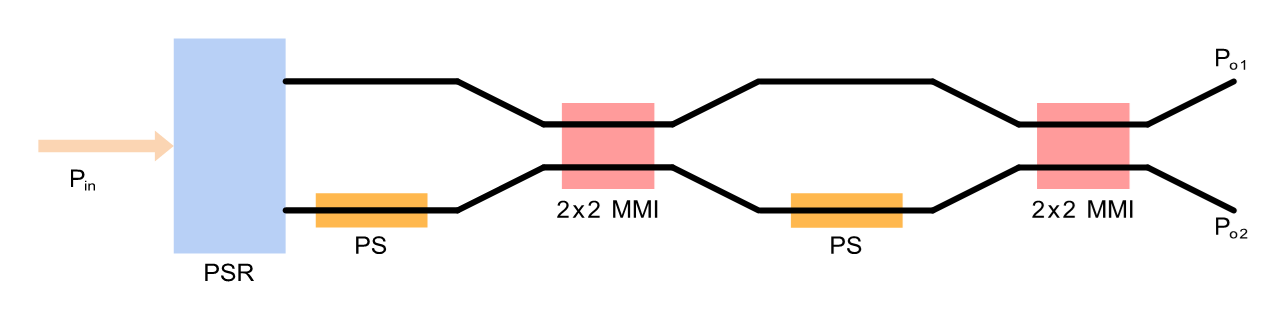
考虑任意单偏振态光输入:
\mathbf{E}_{\mathrm{in}}=\begin{bmatrix}
E_x \\E_y\end{bmatrix}=E_0\begin{bmatrix}
\cos\alpha \\e^{j\delta}\sin\alpha
\end{bmatrix}其中\alpha为输入光偏振态和芯片PSR轴夹角,可以认为是两正交偏振态的振幅比例,\delta为两偏振态相位差。输入光依次经过图中的结构,输出Jones矢量为:
\begin{bmatrix}E_{out1} \\E_{out2}\end{bmatrix}=
\frac{1}{2}
\begin{bmatrix}1 & j \\j & 1\end{bmatrix}
\begin{bmatrix}1 & 0 \\0 & e^{j\phi_2}\end{bmatrix}
\begin{bmatrix}1 & j \\j & 1\end{bmatrix}
\begin{bmatrix}1 & 0 \\0 & e^{j\phi_1}\end{bmatrix}
\begin{bmatrix}E_x \\E_y\end{bmatrix}
计算后整体矩阵为:
\begin{bmatrix}E_{\mathrm{out1}} \\E_{\mathrm{out2}}\end{bmatrix}=
\frac{1}{2}\begin{bmatrix}
1-e^{j\phi_2} & j e^{j\phi_1}\left(1+e^{j\phi_2}\right) \\
j\left(1+e^{j\phi_2}\right) & e^{j\phi_1}\left(e^{j\phi_2}-1\right)
\end{bmatrix}
\begin{bmatrix}E_x \\E_y\end{bmatrix}取\theta=\frac{\phi_2}{2},根据欧拉公式可以化简为:
\begin{bmatrix}E_{\mathrm{out1}} \\E_{\mathrm{out2}}\end{bmatrix}=
j e^{j\frac{\phi_2}{2}}
\begin{bmatrix}-\sin\theta & e^{j\phi_1}\cos\theta \\
\cos\theta & e^{j\phi_1}\sin\theta\end{bmatrix}
\begin{bmatrix}E_x \\E_y\end{bmatrix}
带入输入光矢量,并不考虑同时作用于两路的公共相位因子后,输出光矢量为:
\begin{bmatrix}E_{\mathrm{out1}} \\E_{\mathrm{out2}}\end{bmatrix}\sim E_0
\begin{bmatrix}-\cos\alpha\sin\theta+e^{j(\delta+\phi_1)}
\sin\alpha\cos\theta \\
\cos\alpha\cos\theta+e^{j(\delta+\phi_1)}\sin\alpha\sin\theta\end{bmatrix}通过外加电压调整\phi_1与\phi_2,使得\phi_1=-\delta,\phi_2=2\alpha,可以得到:
\begin{bmatrix}E_{\mathrm{out1}} \\E_{\mathrm{out2}}\end{bmatrix}
\sim\begin{bmatrix}0 \\E_0\end{bmatrix}
即完成了单偏振信号的偏振控制。如果输入的是一个正交双偏振信号,不考虑光纤中的PMD等导致偏振串扰的非理想因素,在控制其中一个偏振态时,另一个偏振态也会同步被控制。
1.4 光的偏振态-Stokes矩阵与Poincaré球
我们还是先考虑单偏振光,前面已经提到输入偏振态可以被写为:
\mathbf{E}_{\mathrm{in}}=\begin{bmatrix}
E_x \\E_y\end{bmatrix}=E_0\begin{bmatrix}
\cos\alpha \\e^{j\delta}\sin\alpha
\end{bmatrix}在不考虑总功率和公共相位因子的情况下,偏振态实际上只需要\delta,\alpha这两个独立参数就可以完全确定。但Jones矢量的是一个复数矢量,表达并不直观,因此可以将其转换成四个实数矢量,即Stokes矢量:
\mathbf{S}=
\left[
S_0,S_1,S_2,S_3
\right]^{\mathrm T}=
\left[
|E_x|^2+|E_y|^2,\,
|E_x|^2-|E_y|^2,\,
2\operatorname{Re}(E_xE_y^*),\,
-2\operatorname{Im}(E_xE_y^*)
\right]^{\mathrm T}
将单偏信号的Jones矢量带入,并归一化光功率,即可得到:
\mathbf{S}=
\begin{bmatrix}1\\
\cos 2\alpha\\
\sin 2\alpha\cos\delta\\
\sin 2\alpha\sin\delta
\end{bmatrix}
取其中三个分量,正好可以对应到三维单位球上的点,这个球就是Poincaré球:
\mathbf{s}=
\begin{bmatrix}
s_1\\s_2\\s_3
\end{bmatrix}=
\begin{bmatrix}
\cos 2\alpha\\
\sin 2\alpha\cos\delta\\
\sin 2\alpha\sin\delta
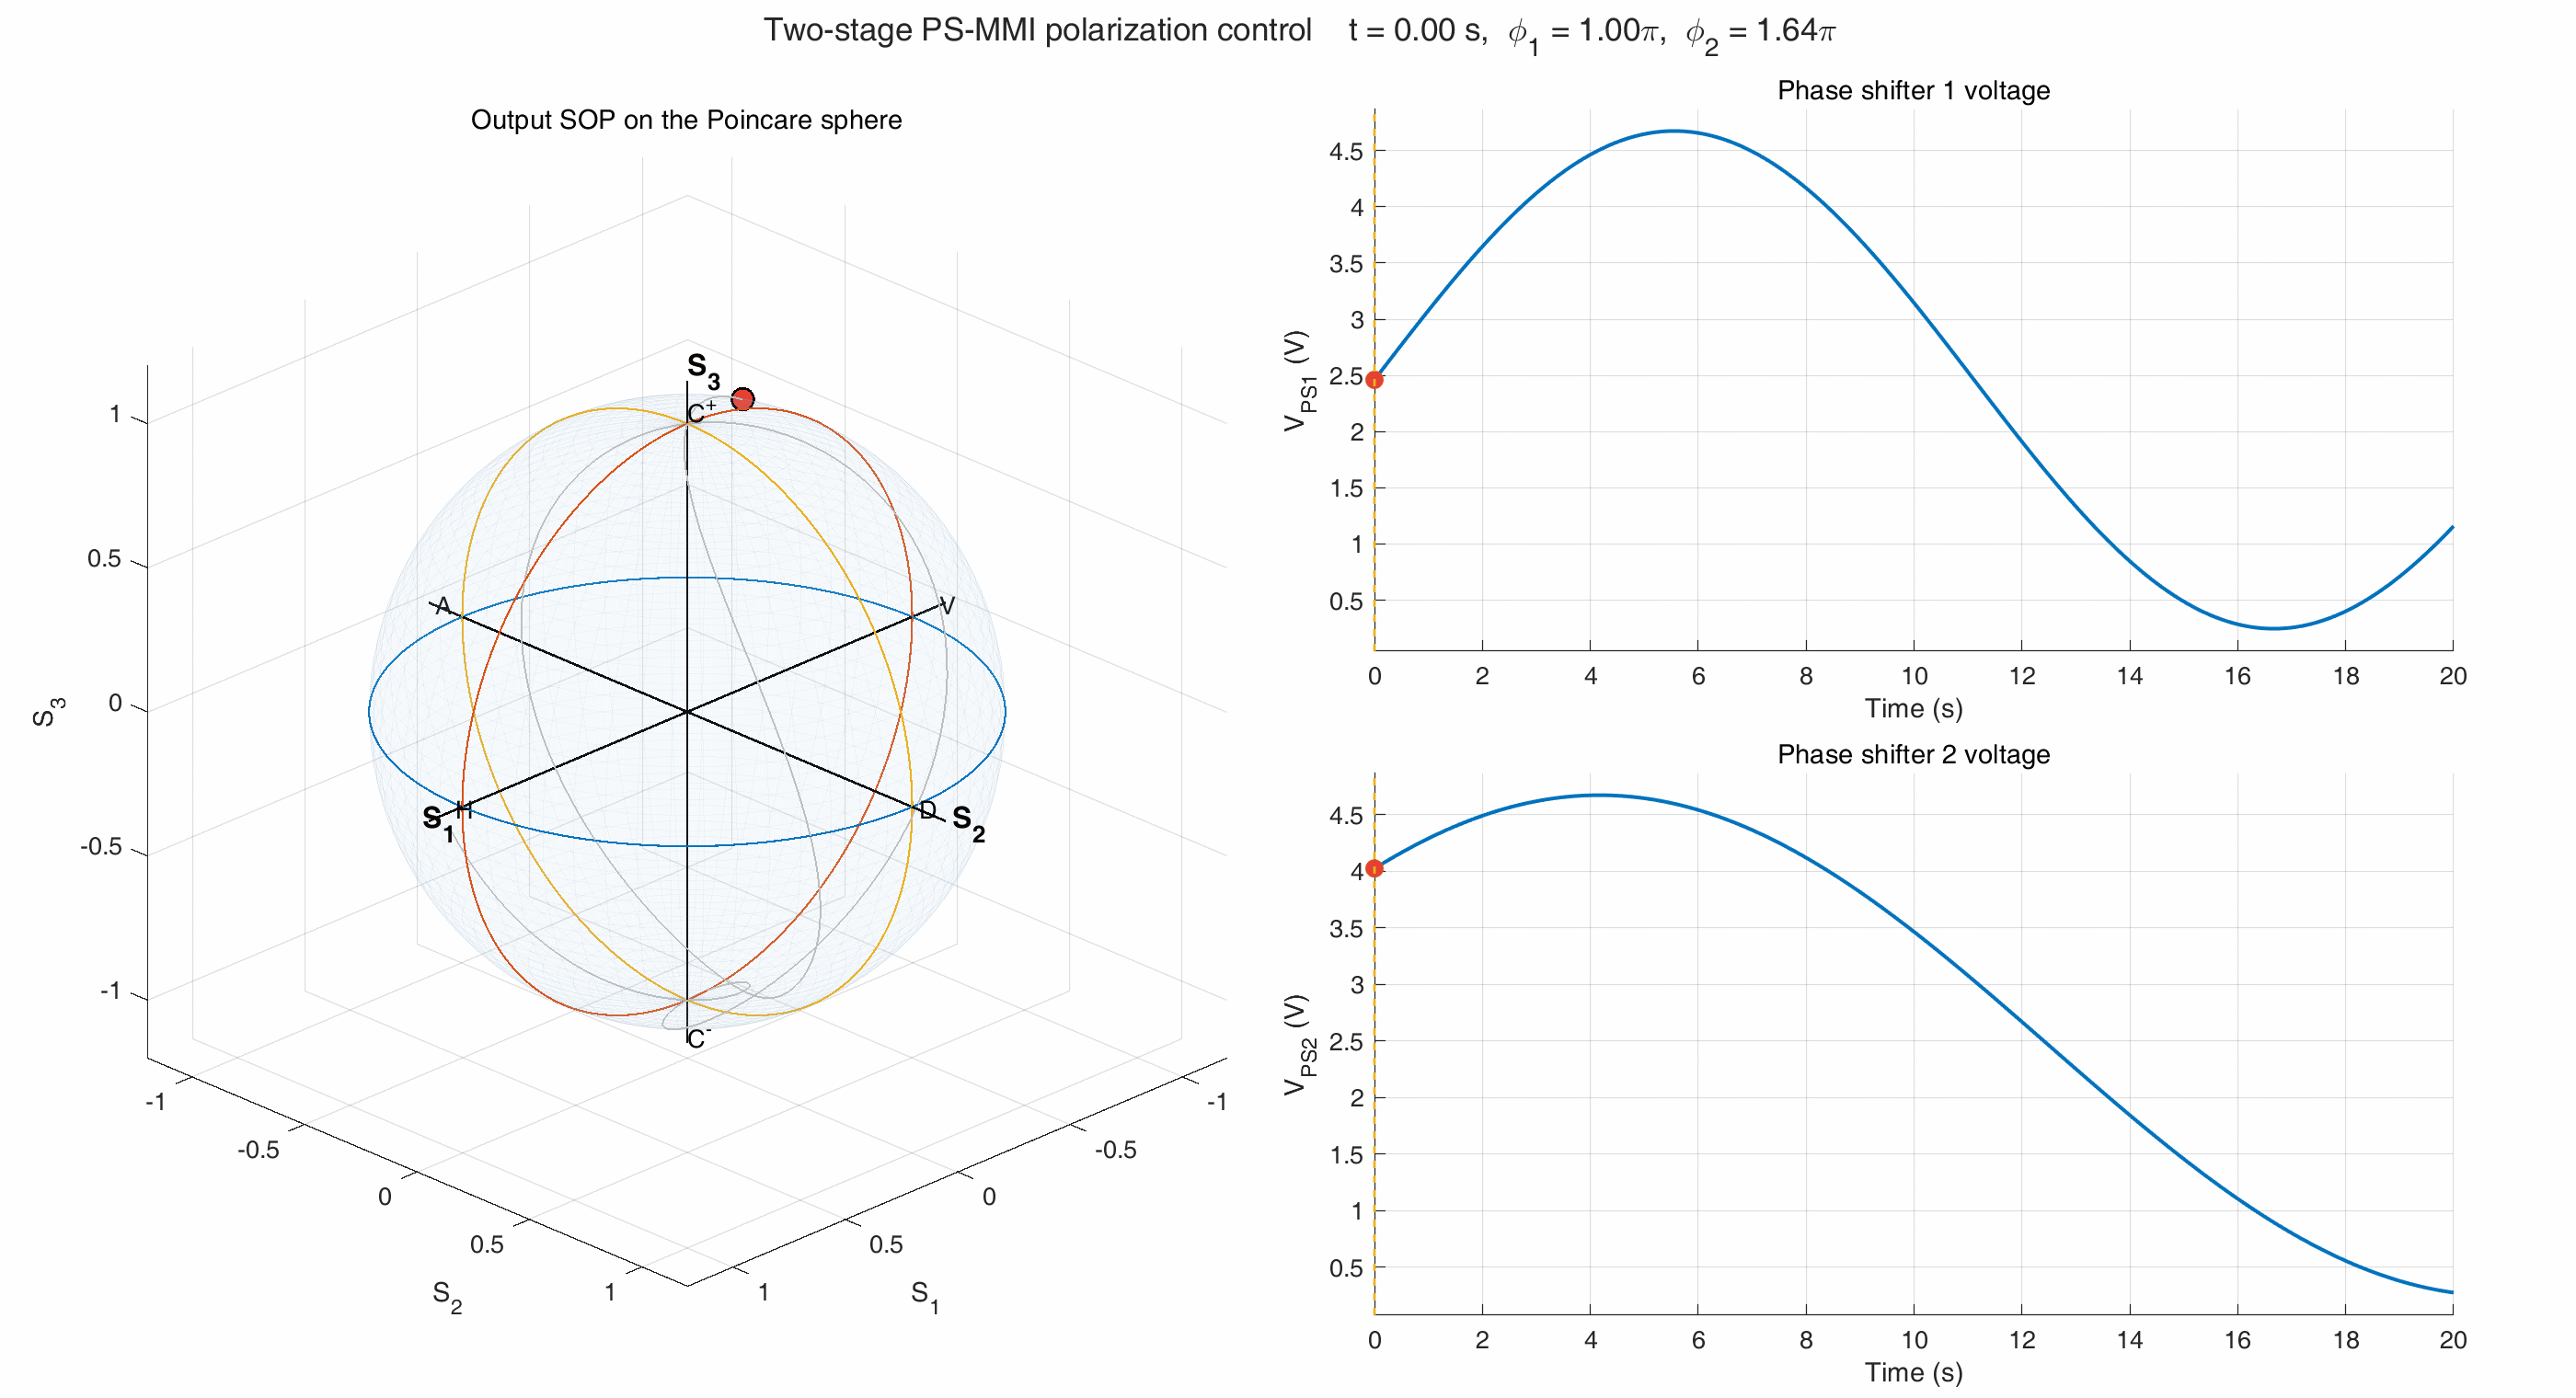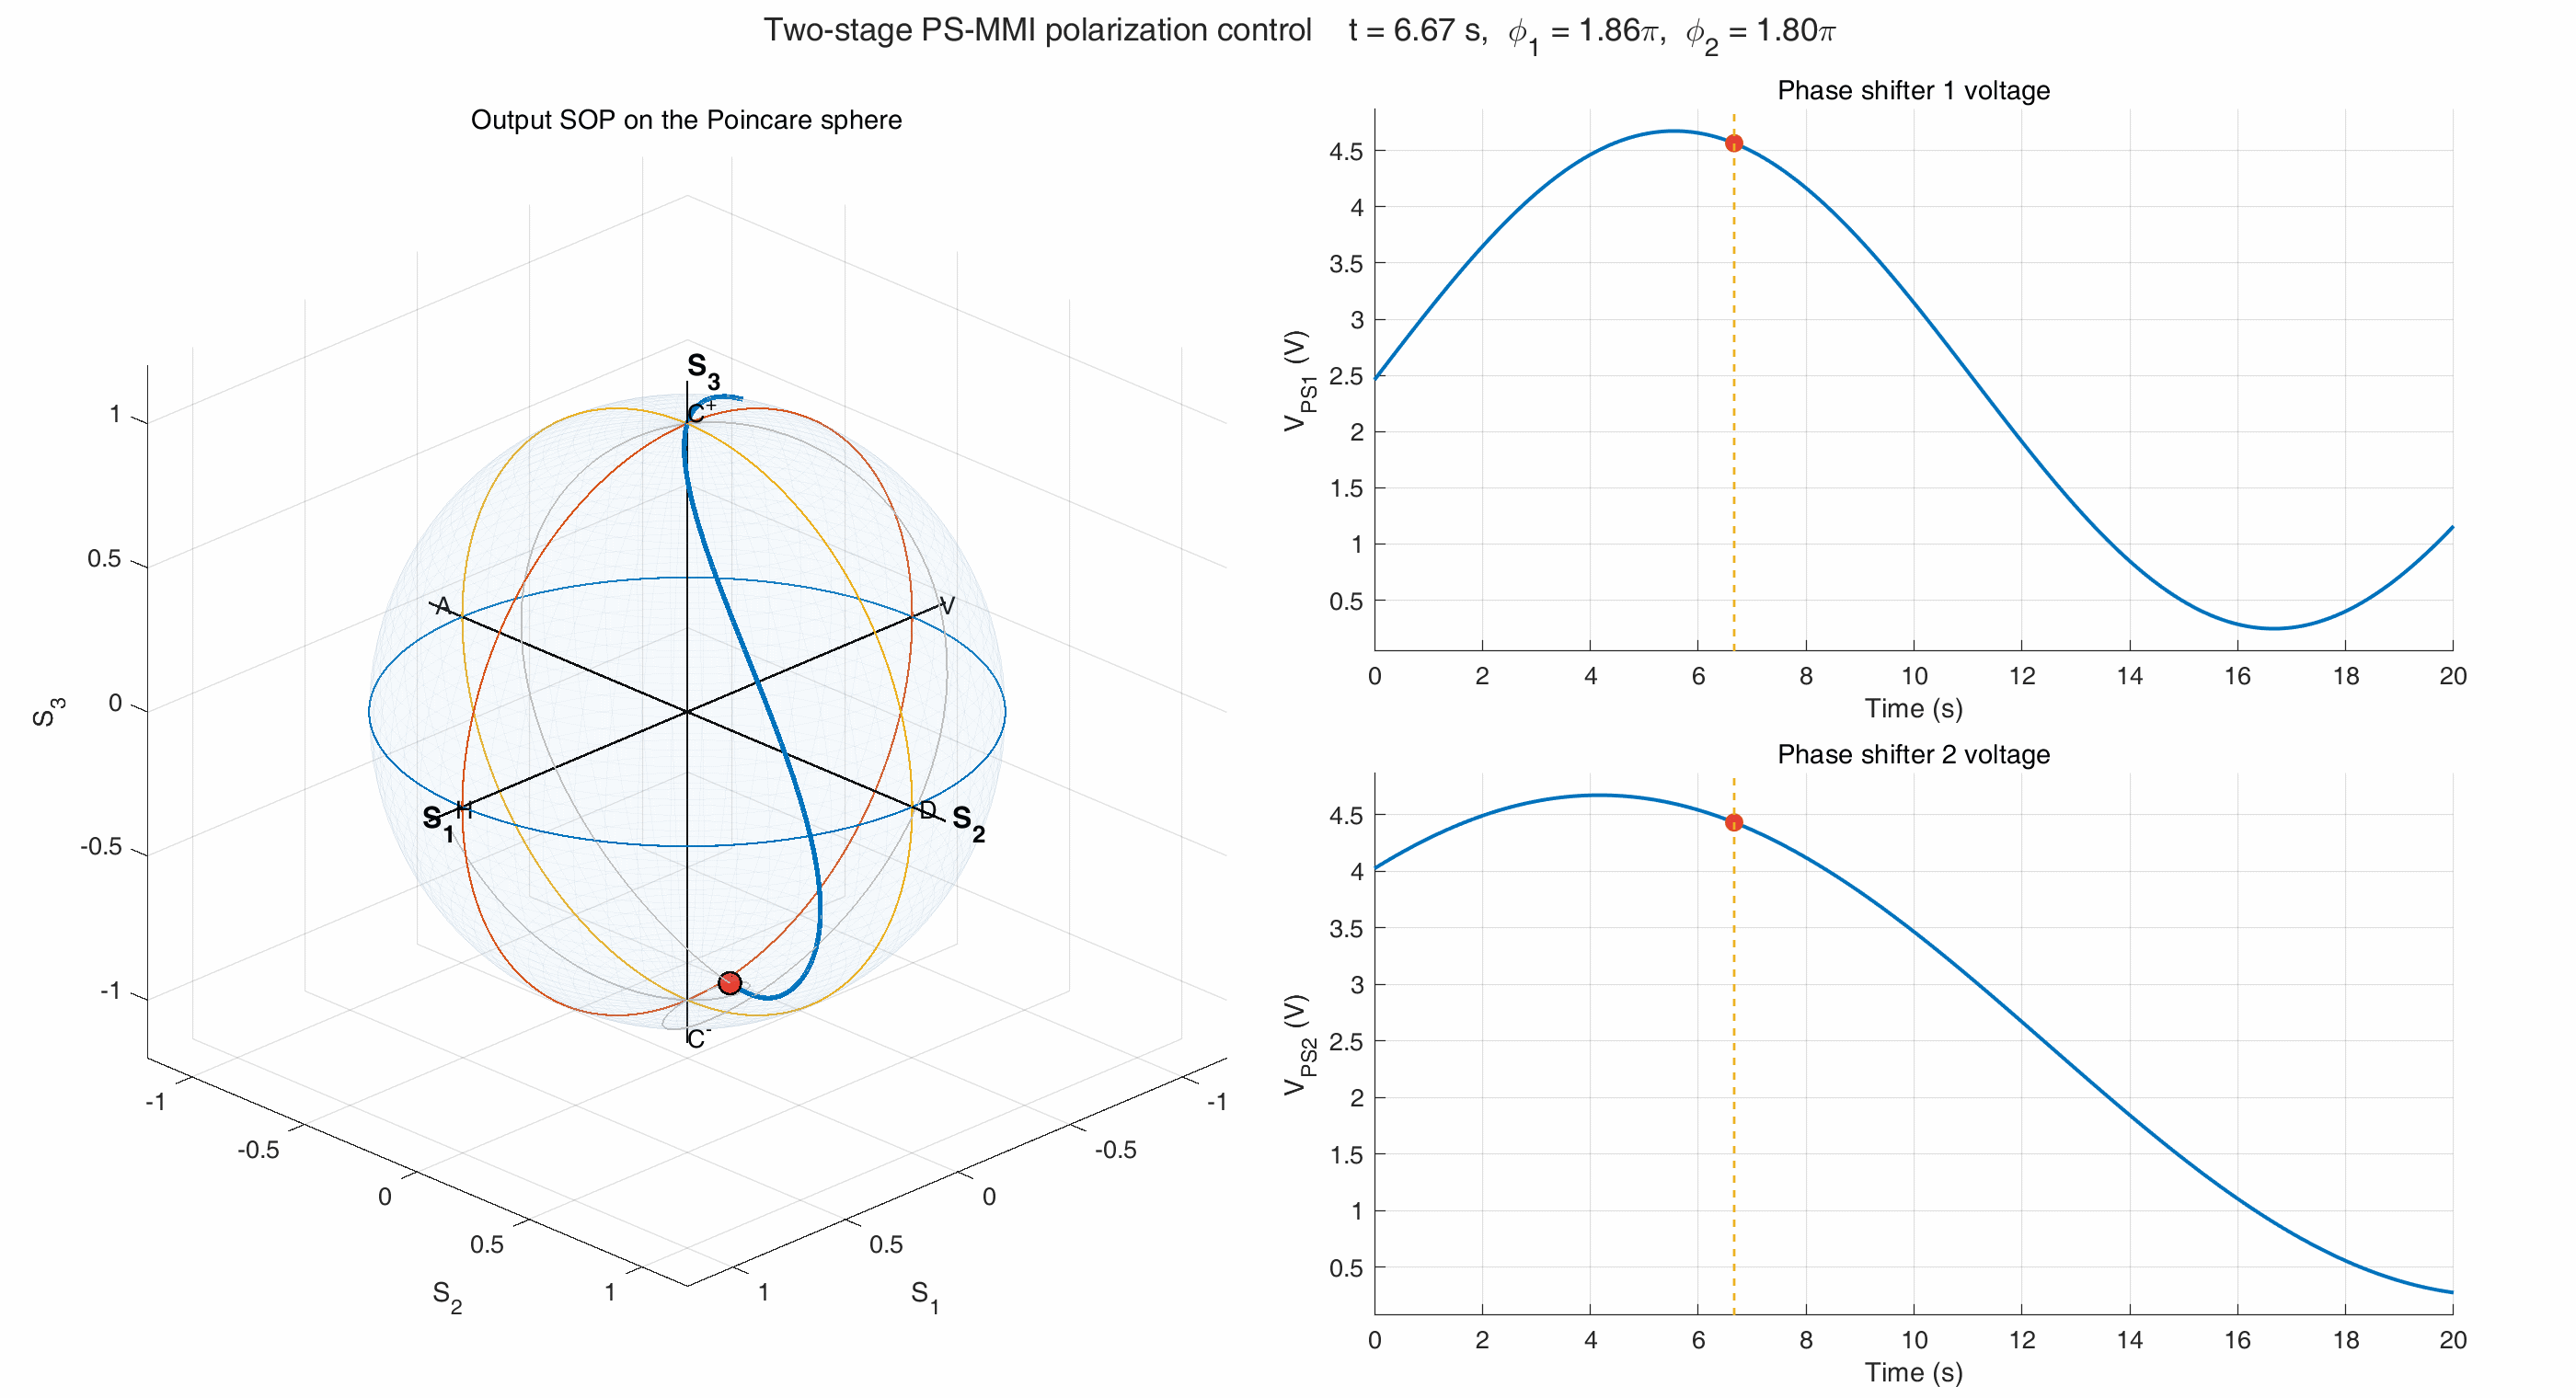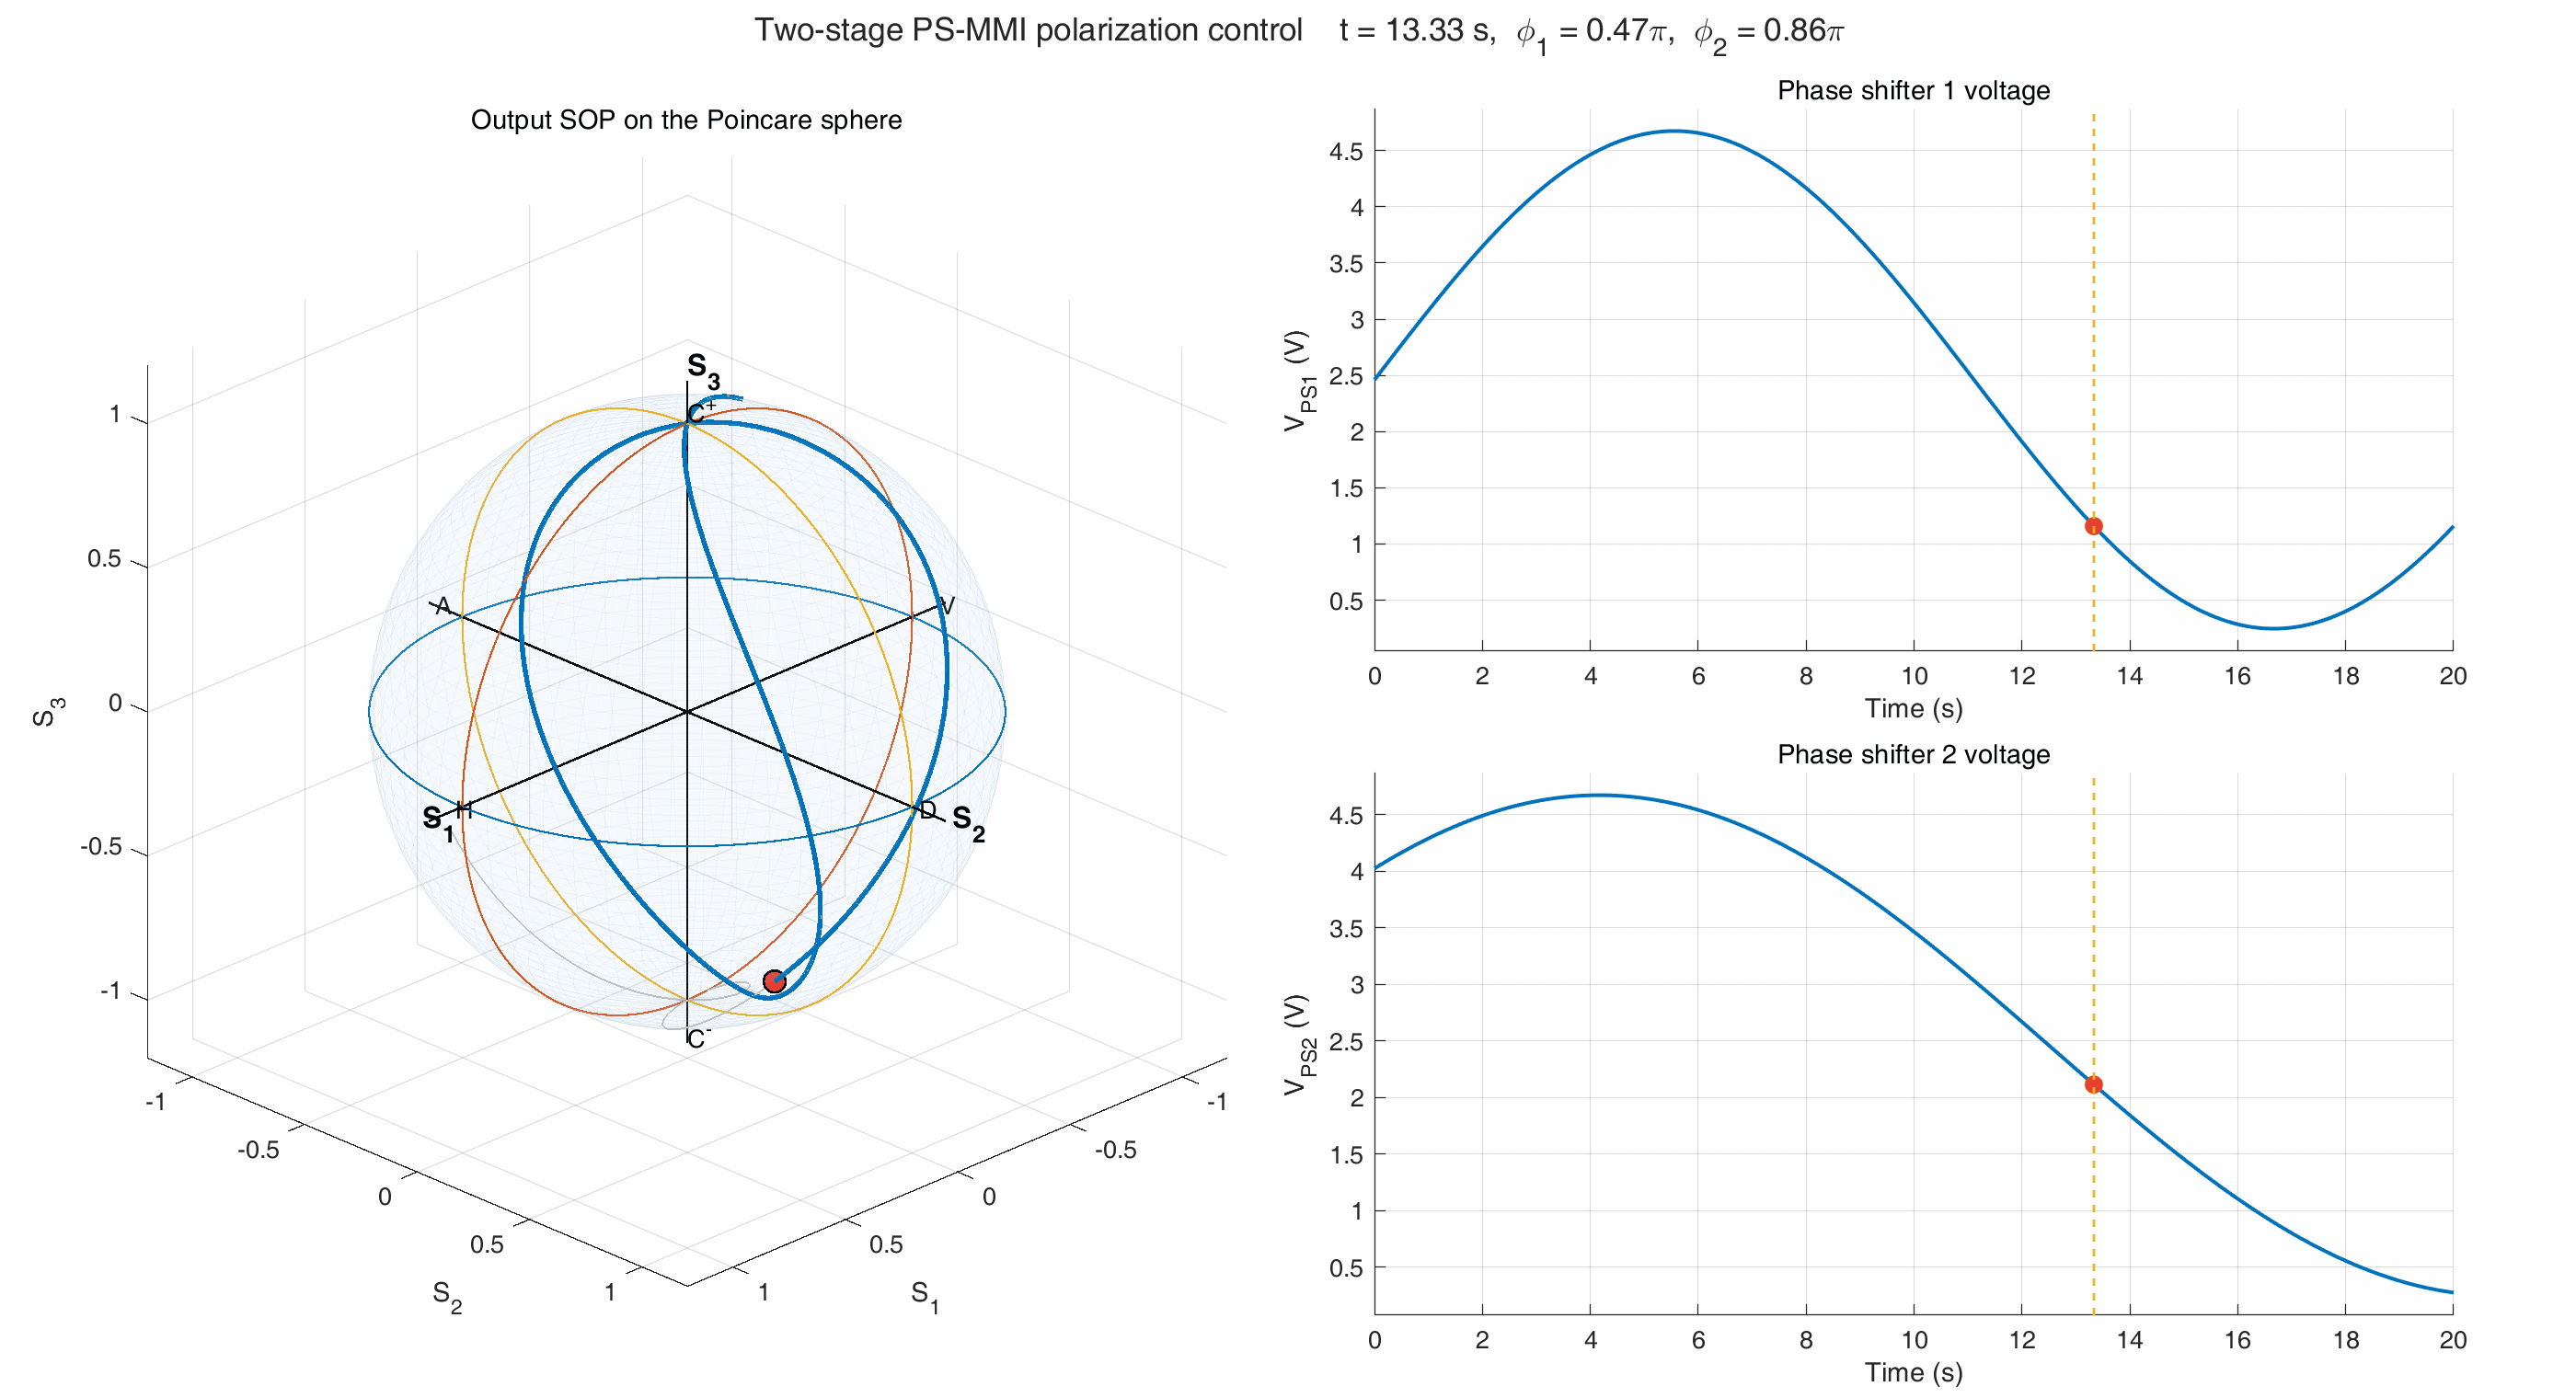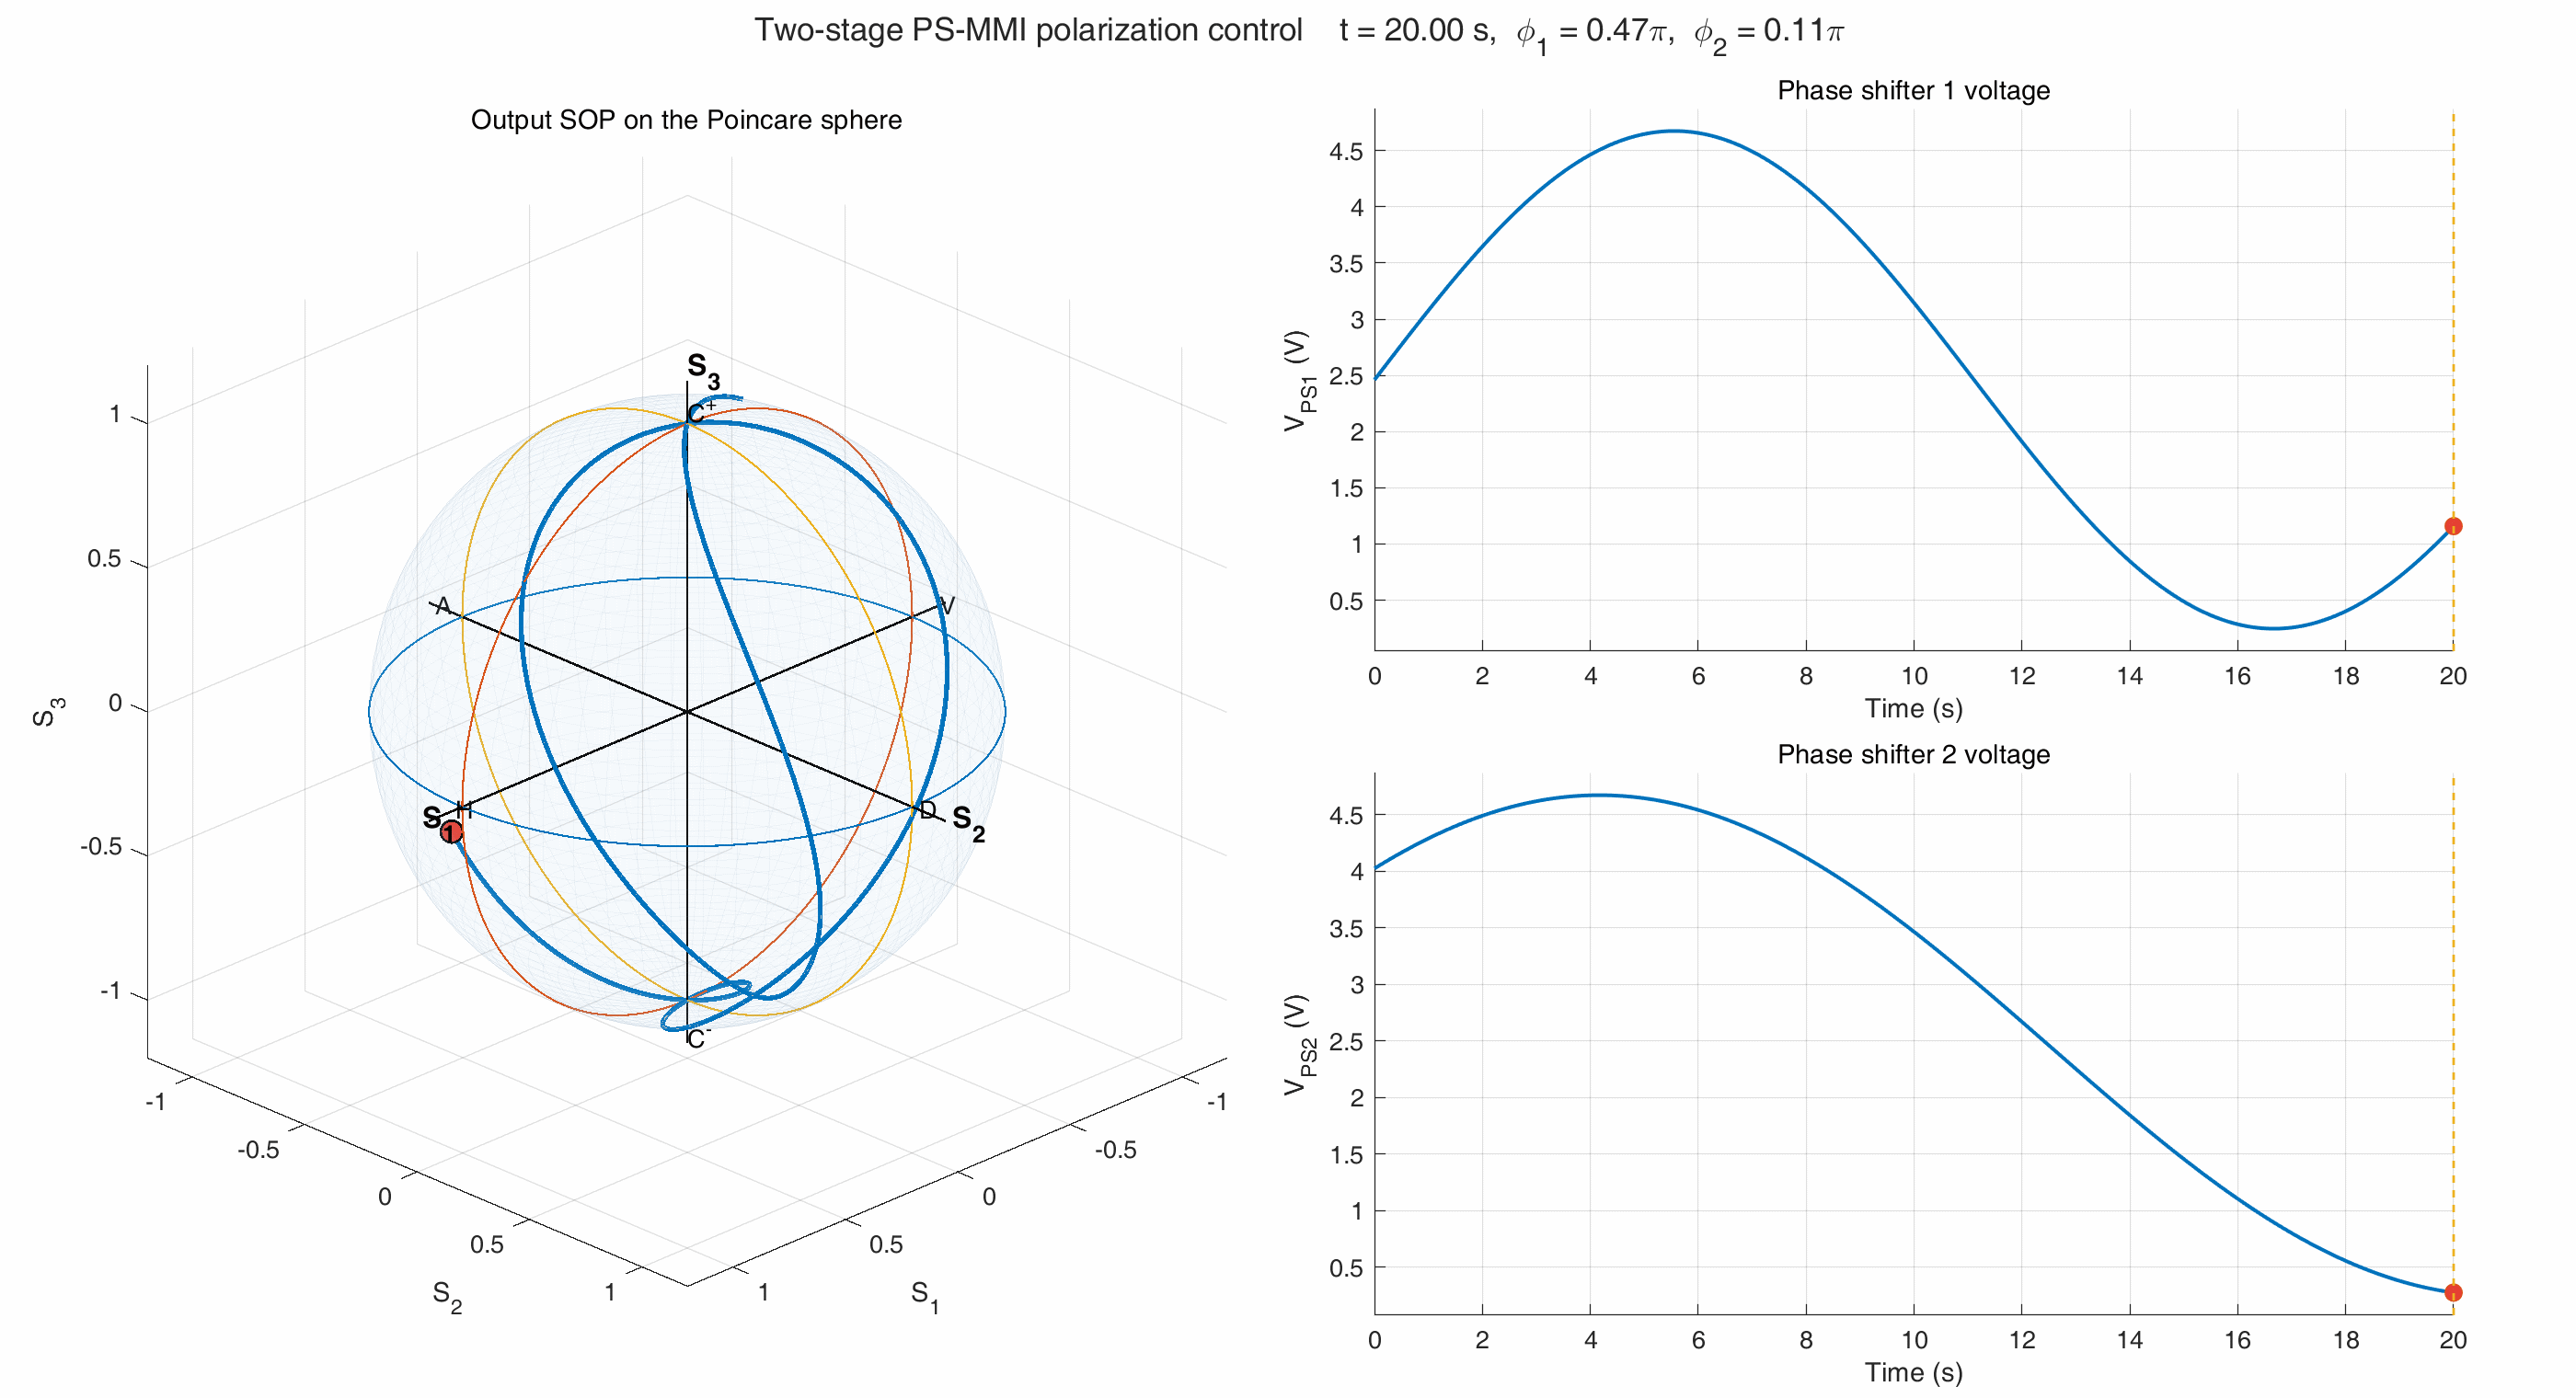
\end{bmatrix}至此,Jones矢量中的两个独立参数\alpha和\delta被映射成了Poincaré球面上的两个角度。Poincaré球只是一种偏振态的直观表达方式。对于偏振控制器而言,其作用可以被形象地理解为通过调节\alpha和\delta,使代表输入偏振态的点在Poincaré球面上移动,并最终到达目标偏振态。
2 控制系统
2.1 为什么光芯片需要定制化控制系统
我认为所有的存在电光调制的芯片都需要电控系统,或者说PIC+控制系统+控制算法才叫完整的光调控器件。因此必须去根据PIC特性制作一个专用的、适配性高的控制系统,以发挥所设计的PIC的最佳性能。毫不夸张地来说,相同的器件搭配不同的控制系统与算法,有时候就是OE和NC的区别。
2.2 控制系统的基本组成
(这部分只是电子初学者或光学专业且不太了解PCB设计的人的一点建议,有经验可以忽略)
2.2.1 电源轨
对于控制系统来说电源轨并不复杂,只需要简单的DCDC-LDO结构即可获得纯净的多电源轨。但据我观察,懂光的人不一定对电了解很多,在此我的建议是不要再用AMS1117和DCDC直通模拟芯片了。
TI有很多好用的,性能更好的DCDC与LDO,面对本文的应用场景,一般DCDC用TPS82130就可以了,外围电路简单。LDO则根据电流、噪声需求选择现代一点的,例如TPS7A8300A、TPS7A4701、TPS7A20系列、TPS7A3301都是很好的选择,至少比1117强上不少(不要惦记着那1117+MLCC了)。
关于滤波问题,不考虑成本和设计的情况下,穿心电容是一个很好的选择,可以有效地过滤DCDC的EMI噪声,你可以将它放在输出、或输入输出都放,例如muRata的NFM21PC104R1E3D。
关于模拟与数字供电问题,在此建议电源侧可以根据芯片手册的说明分开供电,例如用不同的LDO,但数字地与模拟地的问题不建议分开(除非你是PCB大师且验证过),多数情况下简单的分离反而会起到反作用。此部分推荐一个up叫JT硬件乐趣,讲的很透彻。
2.2.2 ADDA
ADDA的选型一般有几个主要指标:采样率、分辨率、INL、DNL、ENOB、转换周期/建立时间。这部分就不详细介绍了,ADI、TI都有很多不错的ADDA可选。对于低延迟实时控制系统来说,在分辨率满足所需动态范围、满足SNR需求的前提下,更关心的是实时控制延迟问题,这部分我会在后面提到。
2.2.3 FPGA
FPGA是整个是实时控制系统的核心器件,如果不追求高速、低延迟,这里可以用MCU替代。当前主流的FPGA厂商例如Xilinx、Altera、Lattice,国产比如高云、复旦微等厂家。
FPGA的选型显著的收到应用场景的影响,如果你要考虑做成实际产品,或许功耗、供应周期、成本等因素都需要考虑在内。但如果只是实验室科研使用,首要的考虑问题是社区支持和开发的难易程度,毕竟你也不想毫无意义的硬啃资料不全,bug一堆的FPGA和开发软件对吧?在此,强烈推荐Xilinx,别无二家。
对于实验室的高速、低延迟实时控制系统,我建议使用Xilinx的Zynq Ultrascale plus系列,其架构制程更先进,内部DSP、走线、IO资源的延迟更小,能支持更高的时钟主频与更低的Pipeline Latency。片上附带的MCU也可以更方便的进行系统配置、参数调控。
2.3 闭环实时控制与延迟
对于实时闭环控制系统而言,ADDA的高采样率并不能保证系统能够达到高控制速度,一次完整的控制过程需要经历光电探测、模拟通路、ADC、FPGA算法、DAC更新、模拟驱动以及PIC电光响应等多个环节,因此闭环总延迟可以近似写成:
\tau_{\mathrm{loop}}=\tau_{\mathrm{PD}}
+\tau_{\mathrm{Analog}}+\tau_{\mathrm{ADC}}
+\tau_{\mathrm{FPGA}}+\tau_{\mathrm{DAC}}
+\tau_{\mathrm{Driver}}+\tau_{\mathrm{EO}}对于一个已经确定的PIC及其光电接口,PD、模拟前端、调相器驱动等模拟链路通常已经由器件特性和接口需求基本确定,可优化空间相对有限。因此在闭环实时控制系统中,真正具有较大设计自由度的通常是ADC、FPGA 控制算法以及DAC三个部分。
这里需要特别注意,这三部分的速度不能简单用采样率或时钟频率衡量。
2.3.1 ADC简介与转换延迟
ADC整个数据转换流程是采样保持、量化、编码输出。其可根据转换架构的不同分为Flash、SAR、Pipeline、Σ-Δ等类型。
Flash 使用大量比较器同时完成量化,转换速度极快、延迟很低,但随着分辨率增加,所需比较器数量近似按2^N增长,因此功耗和面积迅速增加,一般主要用于低至中等分辨率的高速场景,且一般买不到很高速的商用型号,属于较早的ADC类型。
SAR ADC 通过内部DAC与比较器逐位逼近输入电压,部分可单周期完成转换。其功耗较低、延迟较确定,在中等采样率和中高分辨率场景中应用广泛。
Pipeline ADC 将一次高分辨率转换拆分到多个流水级中完成,每一级完成部分量化并将残差信号传递给下一级。由于多个样本能够同时处于不同的流水级中,因此 Pipeline ADC 可以获得很高的吞吐率,但一个采样点从输入到最终数字输出通常需要经过多个时钟周期,从而产生明显的 Pipeline Delay。
Σ-Δ ADC 通过过采样、噪声整形以及数字滤波获得很高的有效分辨率,特别适合高精度、低带宽测量。但数字抽取滤波通常会引入较大的群延迟,因此一般并不是低延迟高速闭环控制的首选。
这里把ADC单独列出是因为几百MSps-几GSps的ADC通常为Pipeline架构,其天然的会带来流水线延迟,而且一般随着采样速率或分辨率的上升,Pipeline级数也会随之增加。且速度快到LVDS支持不了的时候,例如JESD204接口的引入会进一步增加数据通信部分延迟,这都会直接导致环路控制速度下降。而几乎可以实现单周期转换的SAR ADC,市面上能买到的最快也不过百MSps,只适用于一部分低速实时控制系统。(只是一点猜测,也许超低延迟的ADDA会被用在雷达等军事领域?)
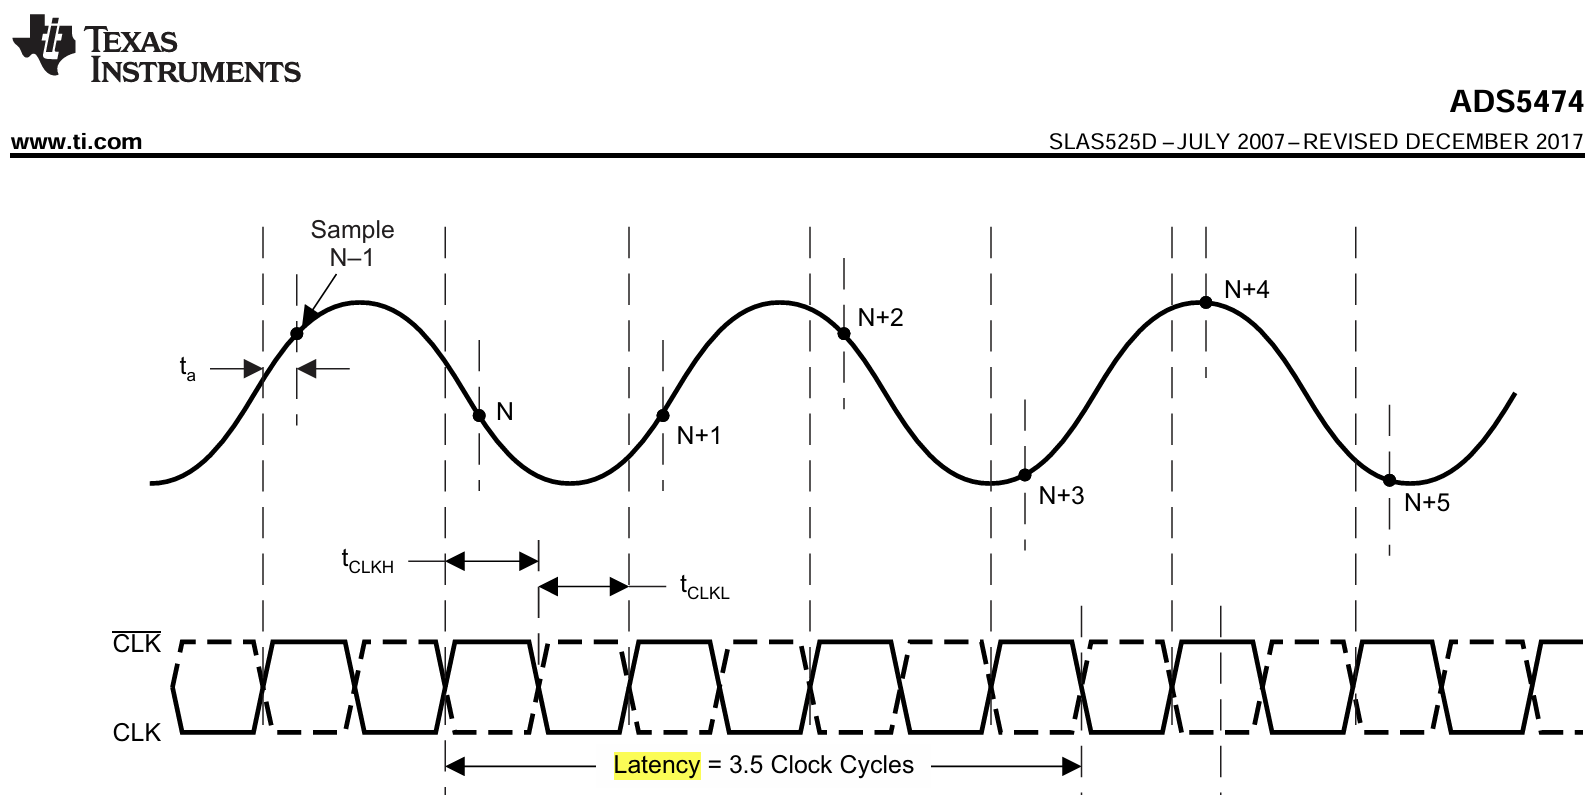
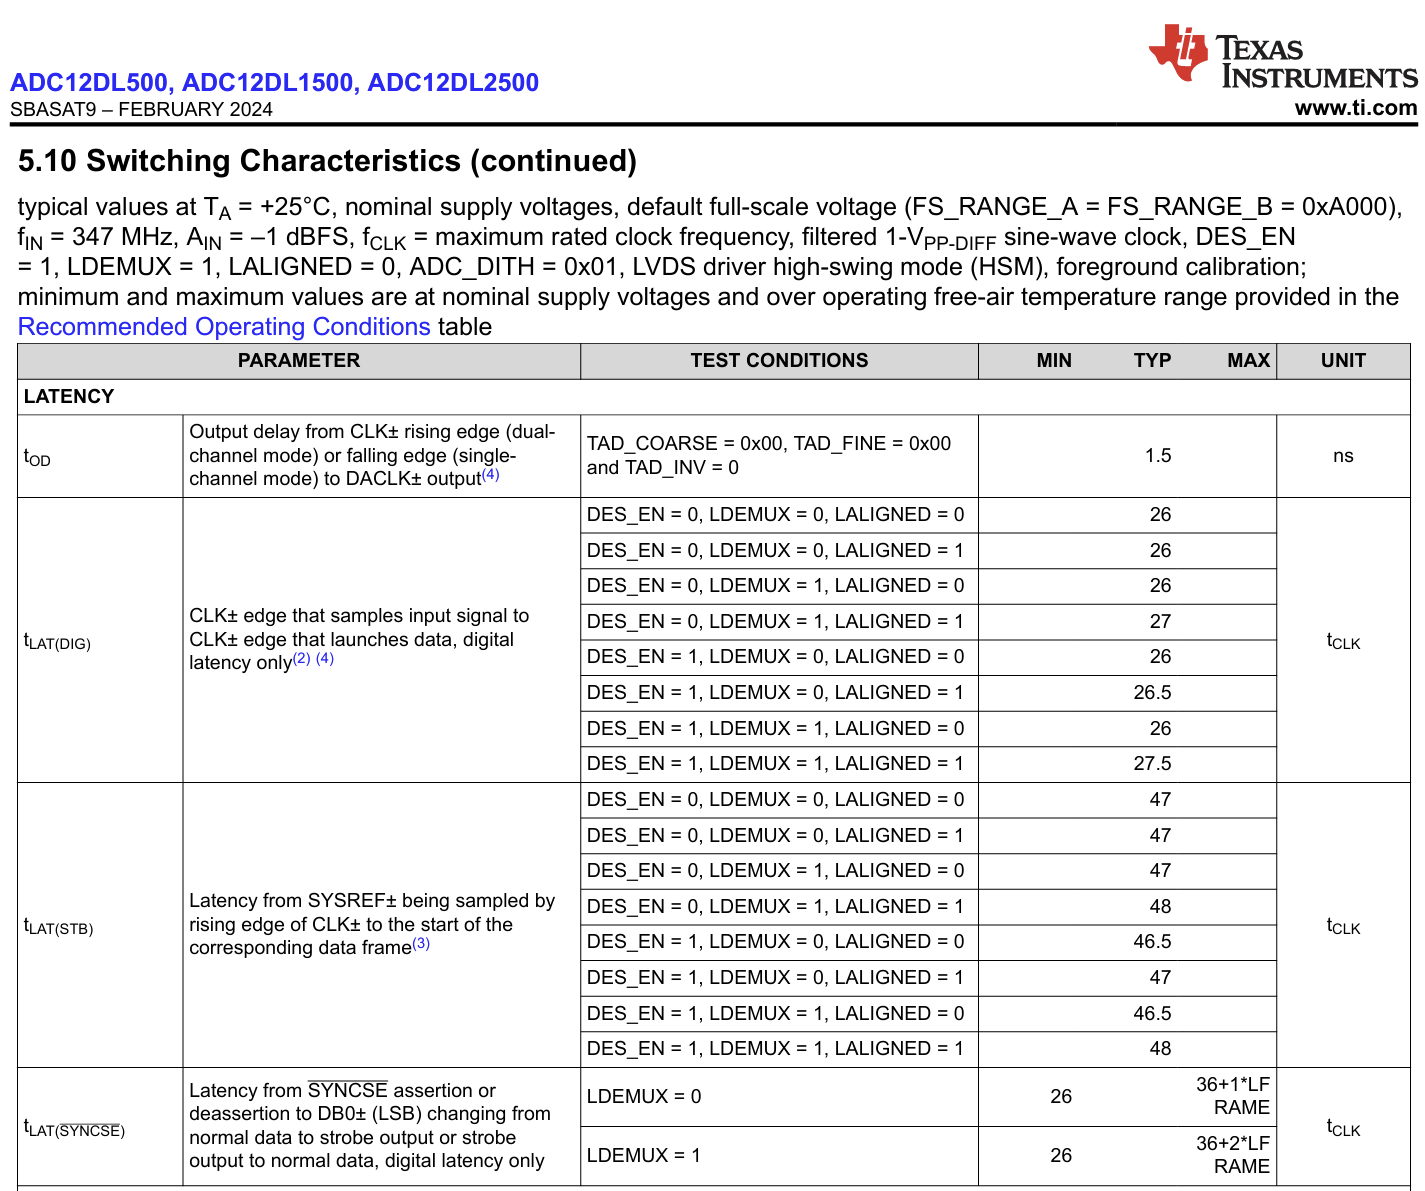
对于实时控制系统,应该用ADC的(采样速率/Latency级数)来表征实际可用速度,因此选型的时候一定要考虑ADC延迟,而不是只看采样速率,这里举一个例子,ADS5474和ADC12D2500,前者为14bit 400MSps,3.5cycles延迟,可用速度约114M;后者12bit 5GSps,计算延迟后可用速度也仅有约150M。分辨率更低,12.5倍的采样速率提升只能带来一点点控制速度的提升,甚至考虑到FPGA处理复杂度,实际控制速度差距可能会进一步减小。因此对于实时控制系统,ADC的选型一定要考虑Latency,而不是只看采样速率与分辨率。
3 控制算法
从控制思路上看,偏振控制算法大致可以分为两类。一类并不直接测量当前偏振态,而是将整个APC看作一个黑盒系统,通过对调相器施加微小扰动,观察目标函数的变化方向,并利用梯度下降逐步寻找最优控制点;另一类则直接测量输入光的Stokes参数,在预先获得器件模型的基础上,根据当前SOP直接计算目标控制量。
3.1 梯度下降
对于偏振控制而言,通常并不需要知道PIC内部每一级调相器究竟将光场旋转了多少,而只需要定义一个能够反映当前偏振控制效果的损失函数L。例如,可以选择某一监测端口的光功率、偏振消光比对应的误差信号,或者其他能够表征目标偏振态偏差的物理量。
例如对于我们前文分析的偏振控制器,对于单偏振信号输入,可以以其中一个输出端口的光功率作为反馈收敛信号,将其收敛到最大或者最小时,即说明偏振态已经完成了锁定。将多级调相器记为:
\boldsymbol{\varphi}=[\varphi_1,\varphi_2,\cdots,\varphi_N]^T构造损失函数:
L(\vec{\varphi})=\alpha P^2(\vec{\varphi})针对第i个分量:
\frac{\partial L}{\partial\varphi_i}=
2\alpha P(\vec{\varphi})\frac{\partial P(\vec{\varphi})}
{\partial\varphi_i}
带入更新规则:
\varphi_i^{(n+1)}=\varphi_i^{(n)}-
2\alpha P(\vec{\varphi}^{(n)})
\frac{\partial P}{\partial\varphi_i}
\left(\vec{\varphi}^{(n)}\right)
3.1.1 微扰式
微扰式求梯度与收敛过程是较好理解的,在此推导微扰获得梯度信息时一起推导下梯度下降到底是如何实现的,对于偏控的系统,输入量是可测得的光功率,输出量是多个调相器电压。求解梯度实际上就是求解不同i的\dfrac{\partial L}{\partial\varphi_i},考虑对L中\vec{\varphi}=\vec{\varphi}_0点一阶泰勒展开:
P(\vec{\varphi})=
P(\vec{\varphi}_0)+P'(\vec{\varphi}_0)
(\vec{\varphi}-\vec{\varphi}_0)在t_0时刻对第i路相位加入微扰:
\varphi_i=\varphi_i+k\varepsilon(t_0)对应响应为:
P(\vec{\varphi})=P(\vec{\varphi}_0)
+\frac{\partial P}{\partial\varphi_i}k\varepsilon(t_0)
微扰前后的功率信息:
P(\vec{\varphi})
=
\begin{cases}
P(\vec{\varphi}_0), & t\lt t_0 \\
P(\vec{\varphi}_0)
+
\frac{\partial P}{\partial\varphi_i}k,
& t\geq t_0
\end{cases}即可在添加微扰前后分别对光功率进行采样,并做差,即可得到\dfrac{\partial P}{\partial\varphi_i},即获得了梯度信息。
整体的公式推导已经完成,为了便于理解,来推导下实际将收敛光功率收敛至最小的过程。
1. 采集未施加微扰的光功率,并施加微扰(正值),等待响应
2. 采集施加微扰的光功率,与未施加微扰的光功率作差,得到梯度
3. 判断梯度大小,如果梯度<0,说明功率减小,微扰的方向正确,此级的相位应该增大,进一步减小光功率;如果梯度>0,说明功率增大,微扰的方向错误,此级的相位应该减小,以进一步减小光功率;
4. 判断大小的过程等效为 \varphi_i-\dfrac{\partial L}{\partial\varphi_i} ,因此实际过程直接将梯度带入更新公式即可完成收敛
5. 逐级收敛,反复更新。
3.1.2 导频式
微扰获得梯度的方式较为简单直观,且获取快速,但也存在一些问题。由于是不同时刻,因此实际t_0前后时刻基础功率是存在一定不一致性的,对梯度项表现为噪声,因此要求k足够大,以提供足够的SNR。且\varepsilon(t_0)会蔓延到全频谱,因此要求ADC全带宽采样,相应的能量也均摊到全频谱,使得SNR下降。当收敛条件为将反馈项收敛到最小,一旦功率变化低于ADC LSB(ENOB LSB),天然的会存在一个消光比上限。
一种解决思路是将\varepsilon(t_0)微扰换为导频形式,将全带宽采样压缩到导频窄带采样,以提高收敛精度,提高消光比。将阶跃微扰更改为正弦微扰:
\varphi_i=\varphi_i+k\sin(\omega_i t)对应泰勒展开后光功率响应
P(\vec{\varphi})=P(\vec{\varphi}_0)+
\frac{\partial P}{\partial\varphi_i}k\sin(\omega_i t)
接收端相干探测:
\operatorname{Mix}(\vec{\varphi}_i)=P(\vec{\varphi})
\sin(\omega_i t+\theta_i)
带入整理可得:
\operatorname{Mix}_i(t)=
P(\vec{\varphi}_0)\sin(\omega_i t+\theta_i)
+\frac{k}{2}\left[\frac{\partial P}{\partial\varphi_i}\cos\theta_i
-\frac{\partial P}{\partial\varphi_i}\cos(2\omega_i t+\theta_i)
\right]
经过低通滤波器后:
\operatorname{Mix}_{\mathrm{LPF}}(\vec{\varphi}_i)
=\frac{k}{2}\frac{\partial P}{\partial\varphi_i}\cos(\theta_i)其中\frac{k}{2}\cos(\theta_i)为常系数,调整相位确保不为0即可,带入更新式,不同级次用不同频率间隔开,即可完成收敛。
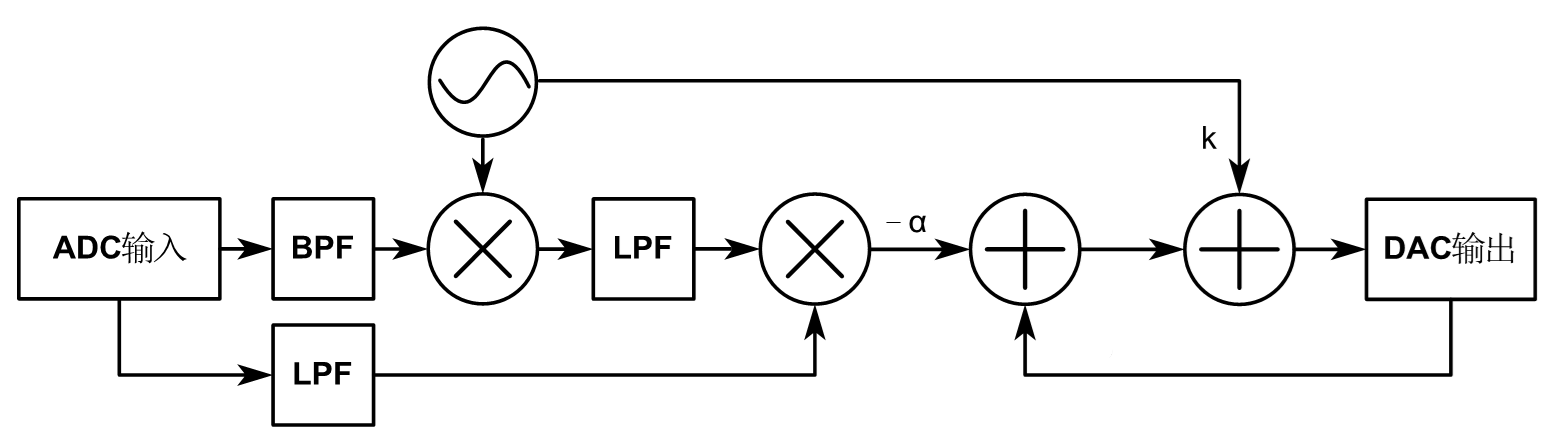
上图是一个简单的结构框图,相比于微扰法,导频法会得到更高的消光比,也就是偏振控制效果更好,但实际上速度不如微扰法快,多个FIR滤波器会显著增加环路延迟。
得益于结构清晰,也许导频式梯度下降可以用模拟器件+采样保持器实现,进而规避FIR和ADDA采样延迟的问题。
3.2 Stokes探测与直接收敛
区别于梯度下降的盲搜索,可以利用Stokes探测获取所需的全部偏振信息,并根据预先建模的器件模型计算出直接需要的收敛量。
\text{全光探测}\rightarrow\text{Stokes矢量}\rightarrow
\text{当前SOP}\rightarrow\text{器件逆模型}\rightarrow\text{控制相位}
例如这篇文献的结构[1],利用90°混频器,类似于相干光探测的方式,获得全光场信息,进而就得到了所需要的偏振信息,再进行直接补偿。
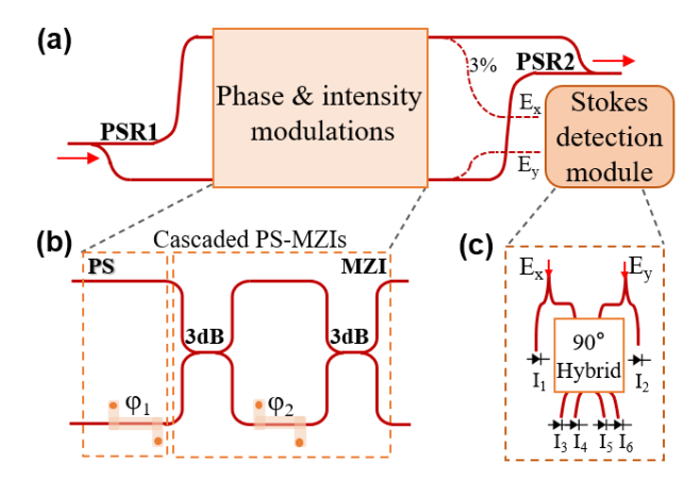
图片来自文献 [1]
4 关于器件非理想特性的讨论
以上的推导全部基于理想化考虑,实际的器件是存在一些非理想特性。例如PSR/PBS并非完全正交,且对不同偏振态的插入损耗也不一样;3dB耦合器也并非完全50:50;调相器存在物理边界,并不可以无限的往一个方向连续调整。这些问题在实际的工程中都要进一步考虑,在理想化模型上加入非理想的修正项。
4.1 偏振串扰
真实的偏振相关器件中都会存在一定的偏振串扰,以前文的PSR/PBS为例,理想情况下两个正交偏振分量应被完全分离到两个独立输出端口,但实际器件具有有限的偏振消光比,因此目标端口中总会残留一部分来自另一正交偏振分量的光场。一个较为简单的偏振串扰模型可以写成:
\mathbf M_{\alpha}=\begin{bmatrix}
\beta & \alpha\\\alpha & \beta\end{bmatrix}
若输入偏振分量写成:
\mathbf E_{\mathrm{in}}=\begin{bmatrix}
E_x\\E_y\end{bmatrix}
则经过存在偏振串扰的器件后,输出可表示为:
\mathbf E_{\mathrm{out}}=\mathbf M_{\alpha}
\mathbf E_{\mathrm{in}}=\begin{bmatrix}\beta & \alpha\\
\alpha & \beta\end{bmatrix}\begin{bmatrix}E_x\\E_y\end{bmatrix}
当进一步忽略器件插入损耗,且只考虑功率串扰时,可近似写成:
\beta^2+\alpha^2=1在此可以用偏振消光比来描述器件的偏振串扰特性:
\mathrm{PER}=10\log_{10}\left(
\frac{\beta^2}{\alpha^2}\right)\mathrm{dB}
对于偏振控制器,PER的大小决定了偏振控制性能的上限,同时也决定了残余偏振串扰的下限。假设器件本身如果只有20dB的偏振消光比,那么无论后面的控制算法多好,最终系统也很难获得远高于20dB的有效偏振隔离度。
3dB耦合器偏离理想的50:50分光比会破坏MZI两臂的完全相消条件,从而产生残余光功率,最终也会限制消光比,表现为系统有效PER的下降。
4.2 调相器有界性
前面的理论推导中默认相位可以沿任意方向连续变化,但实际的调相器受到器件半波电压、驱动器输出摆幅的共同限制,其实际控制相位只能位于有限区间内:
{\varphi_i\in\left[\pi\frac{V_{\min}}{V_{\pi,i}},
\pi\frac{V_{\max}}{V_{\pi,i}}\right]}
对于固定输入SOP,只要在可调范围内存在一组能够实现目标偏振态的控制相位,有限调谐范围通常不会造成明显问题。但在连续随机变化的SOP跟踪中,传统梯度下降算法只负责降低反馈损失,并不会约束每一级调相器在其可调范围中的位置,因此控制相位可能在长期跟踪过程中逐渐向某一方向积累,最终到达物理边界,导致控制中断。
一旦相位到达边界,为了实现Endless控制,当前有些方法是通过phase reset获得等效调节[2]。例如调相器边界是\pm4\pi,当触及边界时,可回跳2\pi,以等效控制效果不变(见前文MZI推导),进而获得继续往相同方向调整的时间。
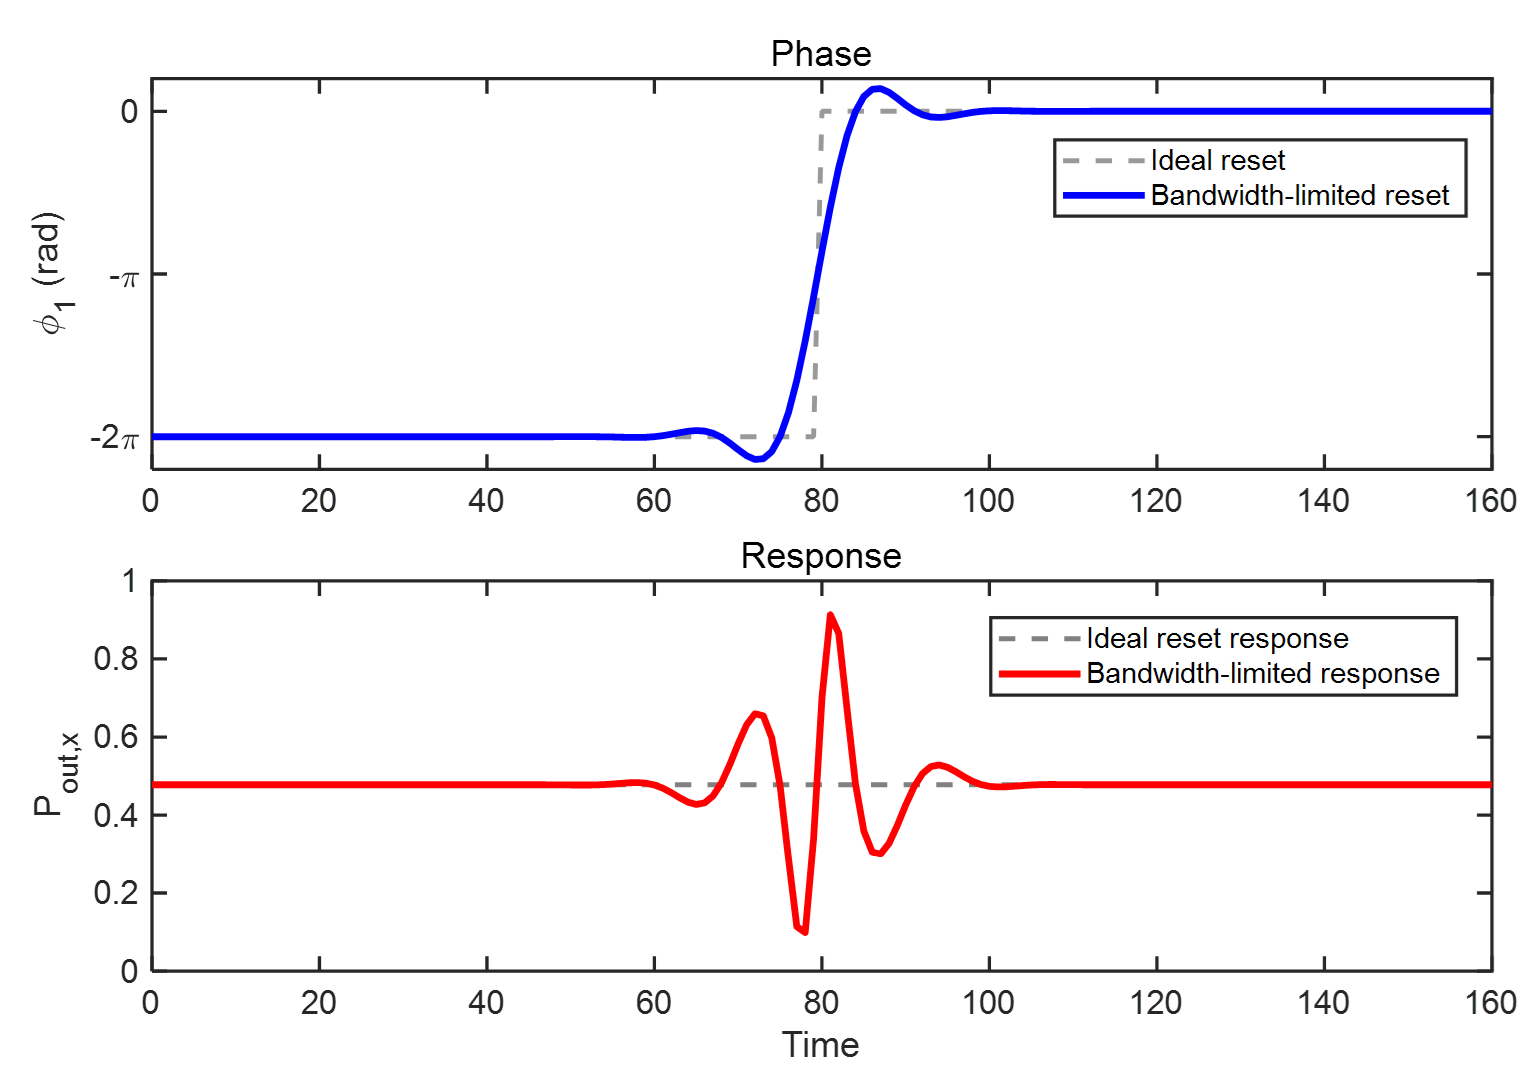
但实际上调相器和驱动电路都是带限系统,2\pi相位变化无法瞬时完成,其会连续经过所有中间相位状态。在这一过程中,偏振控制器的输出状态也会发生瞬态变化,从而导致短暂失锁与中断。因此这种方法并非最优解。
当然,这种具有有限调节范围的控制系统并不一定只能通过reset解决。类似于机器人关节存在最大转角的限制,在控制理论中通常可以将执行器的物理边界直接作为约束条件加入控制器设计,使控制量在整个运行过程中始终保持在允许范围内,这实际上已经属于更进一步的有界控制与约束优化问题,可以通过约束项、势垒函数、模型预测控制等方法在控制律中显式考虑执行器边界,在此不再展开分析,或许后续会写一写。
参考文献与缩写
[1] Zeng, Y. et al. Silicon photonic integrated polarization synthesizer. In Optical Fiber Communication Conference (OFC) 2026, paper M1E.3 (Optica Publishing Group, 2026).
[2] Wang, W. et al. CMOS-compatible high-speed endless automatic polarization controller. APL Photonics 9, 066116 (2024).
缩写
SOP:State of Polarization,偏振态
APC:Adaptive Polarization Controller,自适应偏振控制器
PIC:Photonic Integrated Circuit,光子集成电路
PER:Polarization Extinction Ratio,偏振消光比
PSR:Polarization Splitter-Rotator,偏振分束旋转器
PBS:Polarization Beam Splitter,偏振分束器
PS:Phase Shifter,调相器
MZI:Mach-Zehnder Interferometer,马赫-曾德尔干涉仪
MMI:Multimode Interference Coupler,多模干涉耦合器
本文第一章部分示意图参考或截取自 Silicon Photonics Summer School (SPSS) 2026 的公开演示材料,仅用于学习与技术交流。